دفع نقاش مع أحد الجيران ، حول التكلفة العالية والنفايات التي ينطوي عليها رش الأعشاب الضارة في المراعي ، مهندسًا شابًا لتصميم وبناء بخاخ موضعي لتحديد ومعالجة هذه الحشائش الضارة.
كولين تايلور تايلور تكنولوجيز، ومقره في لانارك باسكتلندا ، طور النظام في وقته باستخدام جميع مدخراته الشخصية ، دون أي استثمار خارجي. يطلق عليه نظام RUMEX ، وهو يستخدم مزيجًا من كاميرات الرؤية الحاسوبية وبرامج الذكاء الاصطناعي والتحكم الفردي في الفوهة.
الرش الموضعي لحفظ مبيدات الأعشاب والمال
أوضح جاري أن الصعوبة في معالجة الأحواض هي أن مبيدات الأعشاب الانتقائية باهظة الثمن ويحتاج إلى تغطية الحقل بأكمله لمعالجة الأعشاب المعزولة. يشرح كولين تايلور أن الرذاذ يمكن أن يعيق نمو العشب. "لقد كنت مهتمًا بالفعل بالمركبات ذاتية القيادة وقد صنعت طائرتنا بدون طيار بالإضافة إلى روبوت زراعي. أدركت على الفور الرش الموضعي ، فإن معالجة الحشائش الفردية ستوفر مبيدات الأعشاب والمال بالإضافة إلى زيادة غلة الحشائش ".
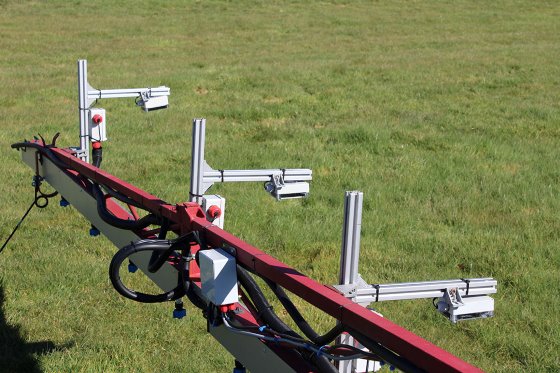
بدأ كولين في تطوير النظام في عام 2017 ، أثناء دراسته لمشروع بحث ماجستير التكنولوجيا الزراعية في الكلية الملكية الزراعية. في ذلك الوقت ، أصبحت تقنيات الرؤية الحاسوبية والذكاء الاصطناعي (AI) ، وهي التقنيات الموجودة في قلب النظام ، أكثر انتشارًا وأسهل في التنفيذ للتطبيقات الأخرى.
يقول كولين: "رأيت أنه يمكننا استخدام التكنولوجيا التي تُستخدم بشكل ملحوظ للتعرف على الوجه والسيارات ذاتية القيادة ، وإعادة استخدامها في اكتشاف الأعشاب الضارة". "الجمع بين هذا والتحكم الإلكتروني في البخاخ يعني أنه يمكننا تلقائيًا رش الحشائش ، وتنشيط البخاخ فقط عندما تكون الحشائش موجودة."
تعرف على الحشائش في المحاصيل النامية
على الرغم من أن الرش الموضعي لم يعد جديدًا تمامًا ، إلا أن تقنيته لا تزال تصارع التحدي المتمثل في التعرف على "الأخضر على الأخضر" ، وهو أمر مطلوب لتحديد الأعشاب الضارة في المحاصيل النامية. "مع الأرصفة ، وهي عبارة عن أعشاب كبيرة عريضة الأوراق ، هذه ليست مشكلة. يشرح كولين أنه من السهل جدًا اكتشافها في حقل العشب ، مقارنةً بالبحث على سبيل المثال ، العشب الأسود في القمح.
احتجنا إلى البرنامج لنتمكن من التعرف على الأرصفة ؛ وشمل ذلك تدريبه باستخدام 20,000 صورة مختلفة للأرصفة والعشب
يأخذ نظام الرؤية الحاسوبية الخاص به ما يصل إلى 30 صورة كل ثانية ، والتي يتم تحليلها بواسطة برنامج الذكاء الاصطناعي - وهذا في الأساس يرى ما إذا كان يرى حشيشًا أم لا. "كنا بحاجة إلى البرنامج لنتمكن من التعرف على أرصفة السفن ؛ وشمل ذلك تدريبه باستخدام 20,000 صورة مختلفة للأرصفة والعشب. وشمل ذلك الكثير من وجهات النظر المختلفة ، ومراحل النمو والمواقف المختلفة ، حتى يتمكن دائمًا من اكتشاف الحشيش ، "يشرح.
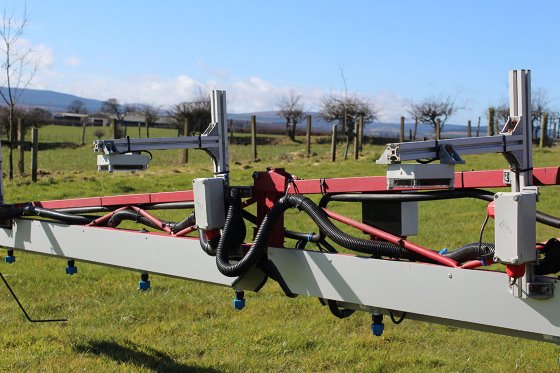
هاردي 12 متر بخاخ 600 لتر
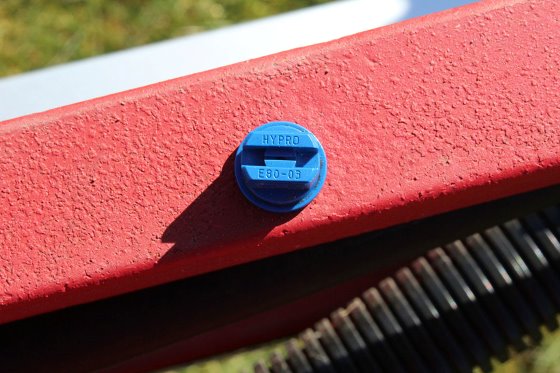
تم تركيب النموذج الأولي الخاص به على بخاخ هاردي بعرض 12 مترًا وبسعة 600 لتر ، وقد طور من أجله نظام التحكم الإلكتروني الخاص به للتحكم الفردي في الفوهة التي يتم تشغيلها بواسطة الملف اللولبي. يناسب فوهات Hypro E80-30 لأنها لا تتطلب تراكبًا لتطبيق جرعة كاملة مع 80 درجة. مع نظام الرؤية الحالي الذي يبلغ 30 إطارًا / ثانية ، فإنه يسمح للرش بالعمل بشكل مريح عند حوالي 8 كم / ساعة ، واكتشاف ومعالجة الأرصفة في الميدان.
"أقدر أن هذا يمثل حوالي نصف سرعة البخاخ التقليدي ، لكنه يحقق وفورات هائلة. العلاج العادي ، بما في ذلك المادة الكيميائية والتطبيق ، سيكلف حوالي 70 جنيهًا إسترلينيًا للهكتار. ولكن إذا نظرت إلى حقل عشبي ، فإن الأرصفة ستشكل فقط 10٪ إلى 20٪ من الغطاء الأرضي ، "يشرح.
وفورات ضخمة من استخدام مواد كيميائية أقل
ينتج عن هذا توفير كبير من استخدام مواد كيميائية أقل - تصل عادةً إلى 75٪ إلى 85٪ من التكلفة. وأيضاً لأن غلة الحشائش تزداد ، لأنها لا ترش ولا يوجد بها الحشائش لمنافستها. علاوة على ذلك ، فإن البرسيم ، وهو حساس بشكل خاص لمبيدات الأعشاب ، لا يُقتل وبالتالي لا يحتاج إلى إعادة البذر.
التجارب الميدانية
الآن ، في مراحل النموذج الأولي اللاحقة ، يجري كولين تجارب ميدانية ، وتحسين النظام والتطلع إلى تطوير المزيد من برامج الذكاء الاصطناعي "الخضراء على الخضراء" لتطبيقات أخرى. كما أنه يستكشف العمل مع المصنعين الحاليين وشركاء الصناعة.